多地形运动控制
专家轨迹提取、动力学验证、模仿学习与强化学习。
PROJECT VIDEO INDEX
按项目内容集中展示动作设计、仿真训练与实机验证视频。
添加视频后,这里会自动显示项目演示。
专家轨迹提取、动力学验证、模仿学习与强化学习。
视觉跟踪、轨迹控制、四足机器人与机械臂协同。
策略迁移、实物样机调试与任务指标优化。
FIELD EXPERIENCE
从算法原型、仿真验证,到真实机器人调试与指标交付。
算法工程师
构建四足及轮足移动操作的全身感知控制算法,结合视觉感知与 VLA,开展开关柜操作、障碍物拾取等复杂任务研发。
算法工程师
负责 Isaac Gym 机器人资产构建、控制算法调试、MuJoCo sim-to-sim 验证、sim2real 足臂协同与实物样机优化。
机器人工程师
使用 Blender 进行建模与动作轨迹设计,结合模仿学习和强化学习完成四足机器人运动控制训练、部署及实机调试。
PROJECT EXPERIENCE
聚焦轮足运动控制、四足移动作业全身控制与视觉强化学习的代表性研发项目。
作为主要研究人员,开展多地形条件下轮足机器人多模式运动优化与控制研究,完成 Blender 动作设计、控制策略开发与仿真验证。
CAPABILITIES
四足机器人、轮足机器人、机械臂、足臂协同、轨迹提取与优化。
强化学习、模仿学习、VLA、机器人动作映射与行为生成。
MuJoCo、Isaac Gym、Isaac Lab、Webots、Blender、Sim2Real。
Python、C++、MATLAB、Linux,机器人模型与训练流程搭建。
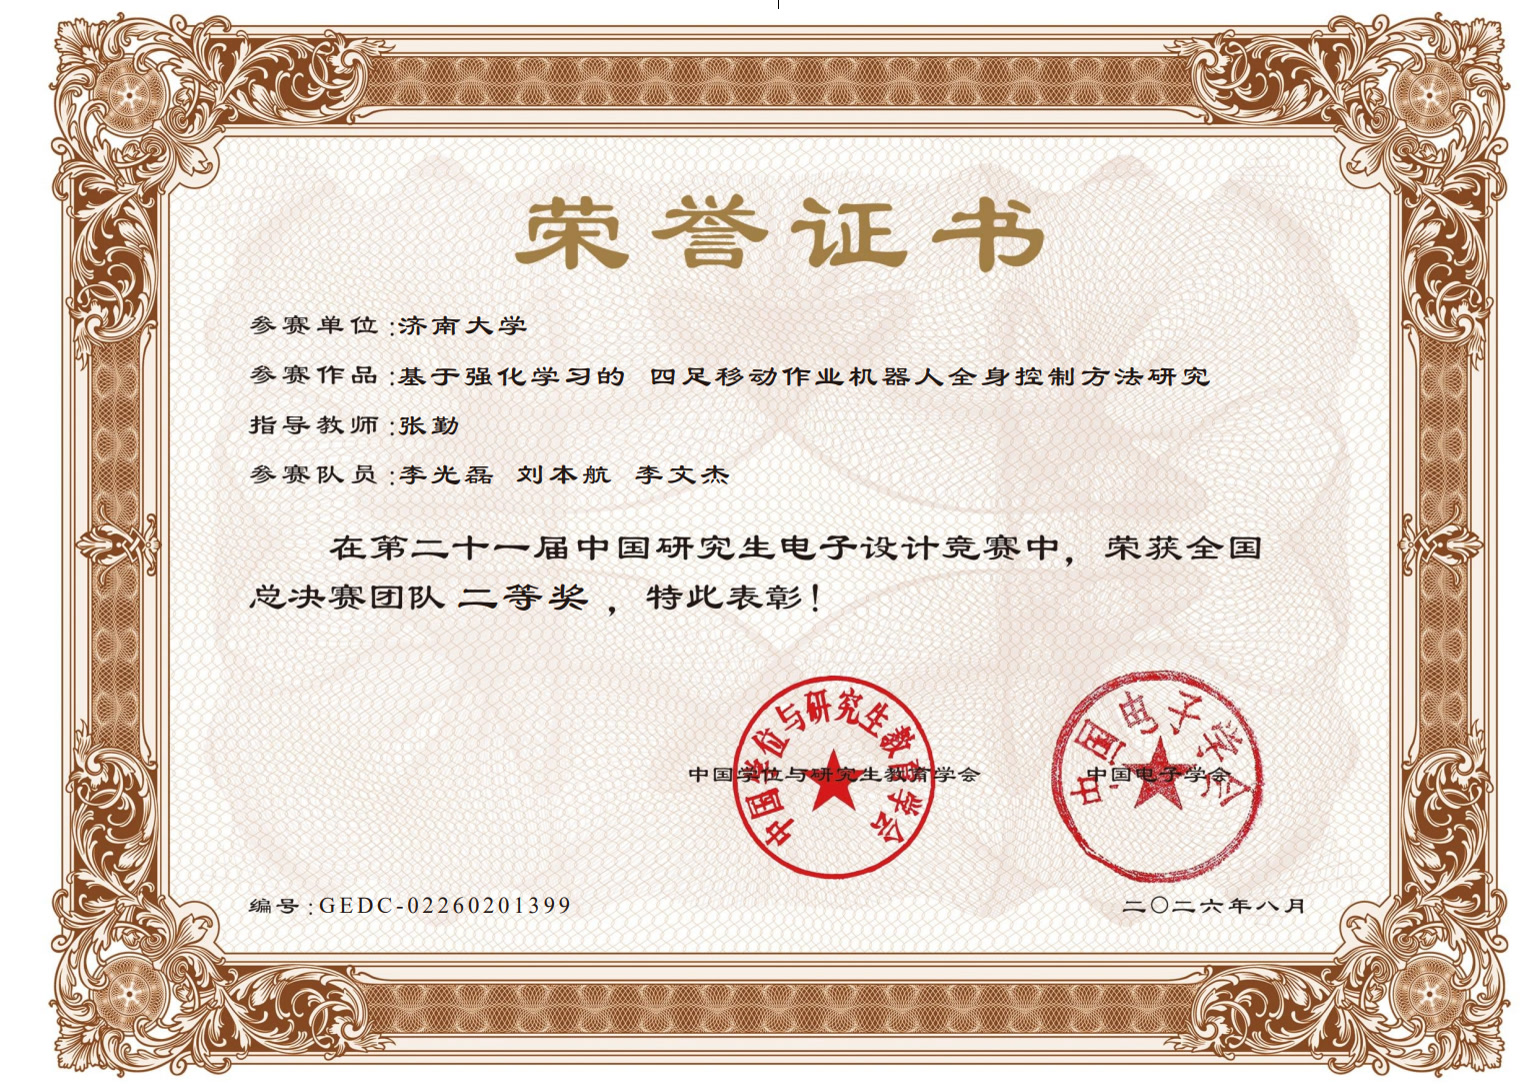
AWARD / 2026
参赛作品:基于强化学习的四足移动作业机器人全身控制方法研究
团队职务:队长